نشتی روغن آسانسور هیدرولیک: علائم، دلایل و راهکارهای جلوگیری از خرابی
۱۴۰۵-۰۴-۱۷
آسانسور گیرلس چیست؟ راهنمای کامل انتخاب، مزایا و مقایسه با آسانسور هیدرولیک
۱۴۰۵-۰۴-۲۷
در قلبِ انتخاب درست یک الکتروموتور، درک رابطه میان سه کمیت اصلی قرار دارد: توان، گشتاور و سرعت. این سه مفهوم که اغلب با یکدیگر اشتباه گرفته میشوند، در واقع با یک فرمول ساده اما بسیار مهم به هم متصل هستند.
دو موتوری که توان یکسانی دارند، اگر با سرعتهای متفاوت کار کنند، گشتاورهای کاملا متفاوتی تولید خواهند کرد. به همین دلیل، اتکا به عدد kW بهتنهایی برای انتخاب موتور، میتواند گمراهکننده باشد.
در این مقاله، ارتباط میان توان، گشتاور و سرعت را بررسی میکنیم، اثر تعداد قطب بر این رابطه را توضیح میدهیم و نشان میدهیم چگونه باید متناسب با نوع کاربرد، انتخاب صحیحی داشت. اگر میخواهید بخش مربوط به سرعت را عمیقتر درک کنید، پیشنهاد میکنیم مقاله مرتبط با رابطه تعداد قطب و سرعت موتور را نیز مطالعه کنید.
توان، گشتاور و سرعت چیست؟
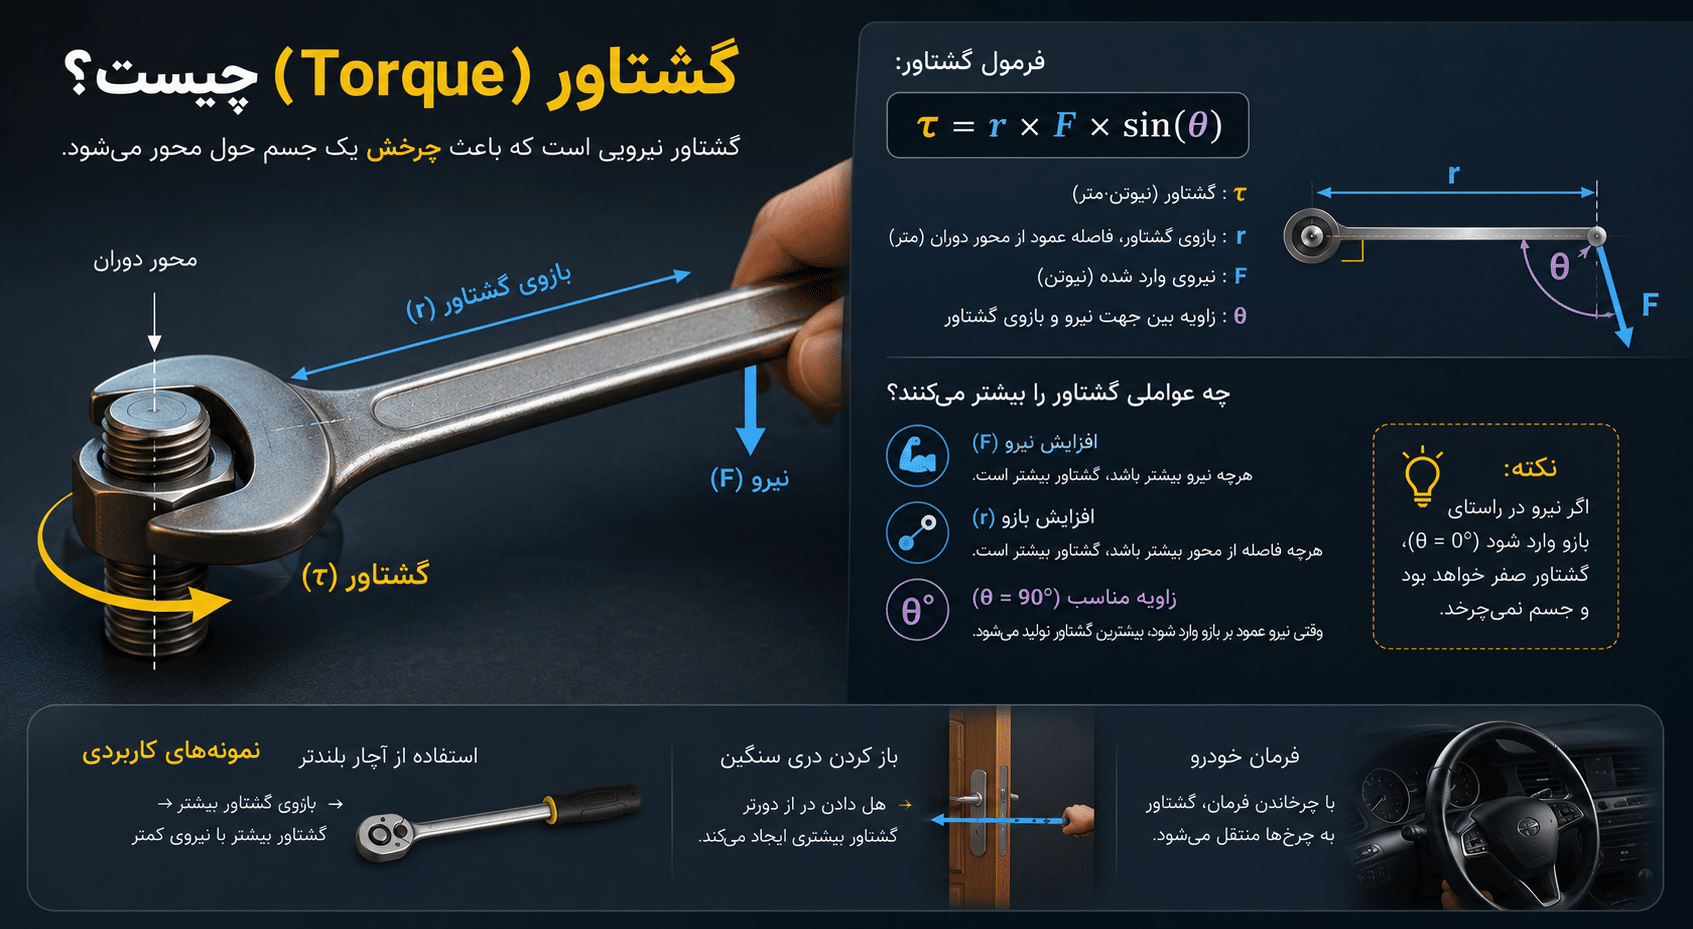
گشتاور چیست؟
گشتاور، نیروی چرخشی است که موتور روی شفت خود ایجاد میکند و واحد اندازهگیری آن نیوتنمتر (Nm) است. هرچه گشتاور بیشتر باشد، موتور توان بیشتری برای به حرکت درآوردن بارهای سنگین یا غلبه بر مقاومت اولیه خواهد داشت.
سرعت چیست؟
سرعت، تعداد دورهای شفت در هر دقیقه است و با واحد rpm بیان میشود. سرعت تعیین میکند موتور با چه آهنگی میچرخد و در بسیاری از کاربردها، مستقیماً بر عملکرد نهایی سیستم اثر میگذارد.
توان چیست؟
توان، میزان کاری است که موتور در واحد زمان انجام میدهد و معمولاً با کیلووات (kW) بیان میشود.
در واقع توان، خروجی مشترکِ گشتاور و سرعت است؛ یعنی موتور هم باید نیروی چرخشی تولید کند و هم با چرخش خود کار انجام دهد.
فرمول اصلی رابطه بین توان، گشتاور و سرعت
توان، گشتاور و سرعت با این رابطه به هم متصل هستند:
P(kW)=T(Nm)×n(rpm)9550 P(kW)=\frac{T(Nm)\times n(rpm)}{9550}
که در آن:
- PP = توان موتور بر حسب کیلووات
- TT = گشتاور بر حسب نیوتنمتر
- nn = سرعت بر حسب دور بر دقیقه
عدد 9550 یک ثابت تبدیل است که باعث میشود واحدها با یکدیگر سازگار شوند.
این فرمول یکی از پایههای اصلی مهندسی موتور است، چون اگر دو کمیت را بدانیم، میتوانیم کمیت سوم را مستقیماً محاسبه کنیم.
عدد ۹۵۵۰ از کجا میآید؟
در اصل، توان برابر است با حاصلضرب گشتاور در سرعت زاویهای.
وقتی سرعت از دور بر دقیقه به رادیان بر ثانیه تبدیل میشود و نتیجه را به کیلووات تطبیق میدهیم، ثابت زیر به دست میآید:
600002π≈9550 \frac{60000}{2\pi}\approx 9550
به همین دلیل، عدد ۹۵۵۰ یک میانبر ریاضی بسیار کاربردی برای محاسبات سریع در صنعت است.
یک مثال کاربردی
فرض کنید موتوری با سرعت 1500 rpm کار میکند و 70 Nm گشتاور تولید میکند.
توان آن از رابطه زیر بهدست میآید:
P=70×15009550≈11 kW P=\frac{70\times1500}{9550}\approx 11\ kW
حالا برعکس، اگر بخواهیم گشتاور یک موتور ۱۱ کیلووات با سرعت 1500 rpm را محاسبه کنیم:
T=9550×111500≈70 Nm T=\frac{9550\times11}{1500}\approx 70\ Nm
این مثال نشان میدهد که فرمول در هر دو جهت قابل استفاده است.
چرا در توان ثابت، کاهش سرعت باعث افزایش گشتاور میشود؟
اگر به فرمول دقت کنیم، یک نتیجه بسیار مهم به دست میآید:
در توان ثابت، هرچه سرعت کمتر شود، گشتاور بیشتر میشود.
زیرا حاصلضرب گشتاور و سرعت باید تقریباً ثابت بماند.
به همین دلیل، از میان دو موتوری که توان یکسان دارند، موتور کمسرعتتر گشتاور بیشتری تولید میکند.
این موضوع در کاربردهایی که به چرخش آرام اما قدرتمند نیاز دارند، اهمیت بسیار زیادی دارد.
جدول مقایسه سرعت و گشتاور در توان ثابت
جدول زیر نشان میدهد که در توان ثابت ۱۱ کیلووات، با تغییر سرعت، گشتاور چگونه تغییر میکند:
| توان (kW) | سرعت (rpm) | گشتاور تقریبی (Nm) | تعداد قطب معمول |
|---|---|---|---|
| 11 | 3000 | 35 | ۲ قطب |
| 11 | 1500 | 70 | ۴ قطب |
| 11 | 1000 | 105 | ۶ قطب |
| 11 | 750 | 140 | ۸ قطب |
این جدول بهوضوح نشان میدهد که با نصف شدن سرعت، گشتاور تقریباً دو برابر میشود.
تأثیر تعداد قطب بر سرعت موتور
سرعت سنکرون در الکتروموتورهای القایی، به تعداد قطب و فرکانس شبکه بستگی دارد.
در شبکه ۵۰ هرتز:
- موتور ۲ قطب ≈ 3000 rpm
- موتور ۴ قطب ≈ 1500 rpm
- موتور ۶ قطب ≈ 1000 rpm
- موتور ۸ قطب ≈ 750 rpm
سرعت واقعی موتور در زیر بار، کمی کمتر از این مقادیر است که علت آن اسلیپ یا لغزش است.
در نتیجه، هرچه تعداد قطب بیشتر شود، سرعت موتور کاهش پیدا میکند.
رابطه تعداد قطب و گشتاور
از آنجا که تعداد قطب مستقیما سرعت را تعیین میکند، بهصورت غیرمستقیم بر گشتاور هم اثر میگذارد.
برای مثال، در توان یکسان، یک موتور ۸ قطب نسبت به یک موتور ۲ قطب گشتاور بسیار بیشتری تولید میکند، زیرا با سرعت پایینتری میچرخد.
به همین دلیل، موتورهای چندقطب و کمسرعت در کاربردهایی که به گشتاور بالا نیاز دارند، انتخاب مناسبتری هستند.
گشتاور راهاندازی و گشتاور نامی
گشتاور موتور در همه شرایط یکسان نیست. موتور در لحظه استارت، در حین شتابگیری و در دور نامی، رفتار گشتاوری متفاوتی دارد.
گشتاور راهاندازی
گشتاوری است که موتور در لحظه شروع به حرکت تولید میکند.
اگر این مقدار کمتر از گشتاور لازم برای حرکت بار ساکن باشد، موتور اصلاً نمیتواند بار را به حرکت درآورد.
گشتاور نامی
گشتاوری است که موتور میتواند بهصورت پیوسته و مطمئن در شرایط کاری معمول تولید کند.
گشتاور بیشینه یا Breakdown Torque
گشتاور بیشینه، حداکثر گشتاوری است که یک موتور القایی میتواند تولید کند.
اگر بار از این مقدار فراتر برود، موتور وامیماند یا اصطلاحاً استال میکند.
تفاوت میان گشتاور نامی و گشتاور بیشینه نشان میدهد موتور تا چه حد میتواند افزایش ناگهانی بار را تحمل کند.
در کاربردهایی با بار متغیر، داشتن حاشیه ایمنی مناسب در این بخش بسیار مهم است.
ناحیه گشتاور ثابت
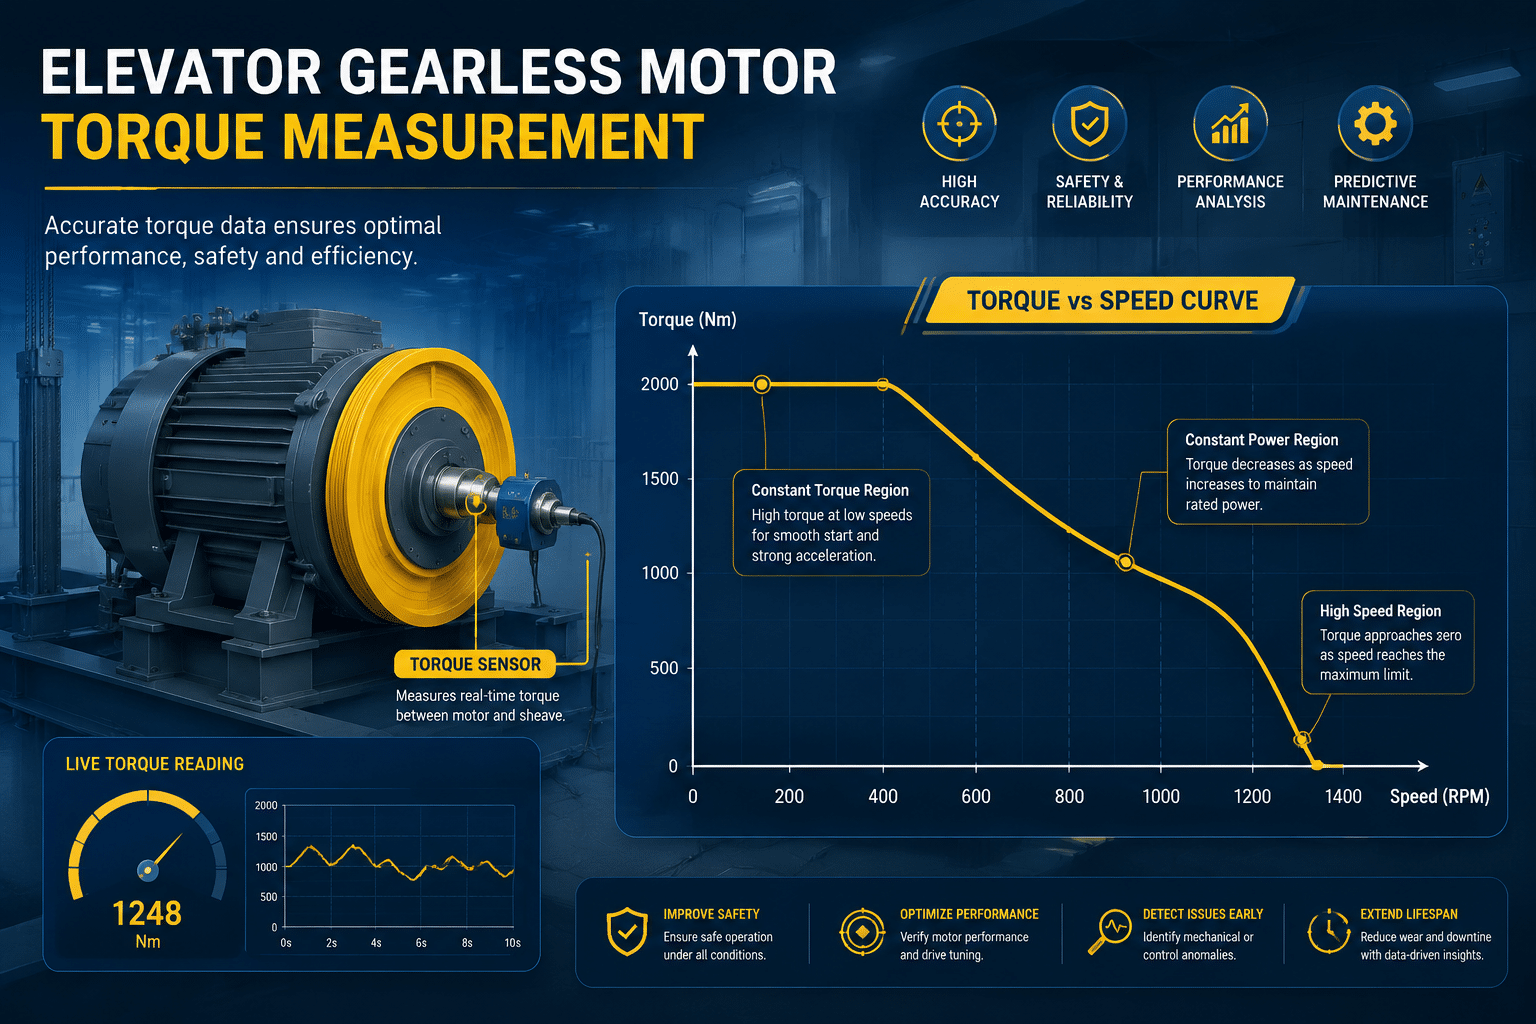
در موتورهایی که با اینورتر کنترل میشوند، تا قبل از فرکانس پایه (معمولاً ۵۰ هرتز) ناحیهای وجود دارد که به آن ناحیه گشتاور ثابت میگویند.
در این محدوده، اینورتر ولتاژ را متناسب با فرکانس افزایش میدهد تا شار مغناطیسی ثابت بماند.
نتیجه این است که موتور میتواند در سرعتهای مختلف، گشتاور نامی تقریباً ثابت تولید کند.
ناحیه توان ثابت
بالاتر از فرکانس پایه، اینورتر دیگر نمیتواند ولتاژ را بیشتر افزایش دهد.
در این شرایط، با بالا رفتن فرکانس، میدان مغناطیسی ضعیف میشود و در نتیجه:
- سرعت افزایش مییابد
- گشتاور کاهش پیدا میکند
- توان تقریباً ثابت میماند
به این بخش ناحیه توان ثابت گفته میشود.
این ناحیه در کاربردهایی مفید است که به سرعت بالا و گشتاور پایینتر نیاز دارند.
شناخت همزمان این دو ناحیه
در کاربردهای دورمتغیر، درک همزمان ناحیه گشتاور ثابت و ناحیه توان ثابت برای انتخاب درست موتور بسیار مهم است.
اگر بار در سرعت پایین به گشتاور بالا نیاز دارد، ناحیه گشتاور ثابت اهمیت پیدا میکند.
اگر نیاز اصلی، سرعتهای بالاتر باشد، ناحیه توان ثابت مطرح میشود.
نیاز گشتاوری بر اساس نوع بار
هر نوع بار، رفتار گشتاور-سرعت مخصوص خود را دارد.
به همین دلیل، انتخاب موتور بدون شناخت ماهیت بار، میتواند اشتباه باشد.
بارهای گشتاور متغیر
در تجهیزاتی مثل پمپها و فنها، گشتاور با افزایش سرعت رشد میکند.
این بارها در دورهای پایین گشتاور کمی میخواهند و در دورهای بالا گشتاور بیشتری نیاز دارند.
بارهای گشتاور ثابت
در تجهیزاتی مانند نوار نقاله، آسانسور و جرثقیل، گشتاور موردنیاز تقریباً مستقل از سرعت است.
در این کاربردها، موتور باید حتی در سرعتهای پایین هم بتواند گشتاور کافی تولید کند.
کاربردهای با گشتاور راهاندازی بالا
در تجهیزاتی مانند کمپرسورها، سنگشکنها و برخی سیستمهای بارگذاریشده در لحظه استارت، گشتاور راهاندازی اهمیت حیاتی دارد.
اشتباه رایج در انتخاب توان موتور
یکی از رایجترین اشتباهات در انتخاب موتور، این است که فقط به عدد kW توجه شود و سرعت نادیده گرفته شود.
برای مثال، یک موتور ۱۱ کیلووات ۲ قطب حدود 35 Nm گشتاور تولید میکند، اما همین توان در موتور ۸ قطب حدود 140 Nm گشتاور میدهد.
پس اگر کاربرد به گشتاور بالا نیاز داشته باشد و شما صرفاً بر اساس توان، یک موتور پرسرعت انتخاب کنید، موتور با وجود کافی بودن kW، در عمل از پس بار برنمیآید.
افزایش گشتاور با گیربکس
گاهی کاربرد به گشتاور بسیار بالا و سرعت بسیار پایین نیاز دارد؛ بیشتر از آنچه موتور بهصورت مستقیم میتواند تأمین کند.
در این شرایط، از گیربکس یا کاهنده استفاده میشود.
گیربکس، سرعت را کاهش میدهد و در مقابل، گشتاور را تقریباً به همان نسبت افزایش میدهد.
به این ترتیب، میتوان با یک موتور اقتصادیتر و پرسرعتتر، به گشتاور موردنیاز در خروجی رسید.
روش عملی برای انتخاب درست موتور
برای انتخاب صحیح الکتروموتور، بهتر است این ترتیب را رعایت کنید:
- نیاز واقعی بار به گشتاور و سرعت را مشخص کنید
- توان لازم را از رابطه توان، گشتاور و سرعت محاسبه کنید
- تعداد قطب مناسب را متناسب با سرعت موردنیاز انتخاب کنید
- کلاس راندمان و شرایط کاری را بررسی کنید
- در صورت نیاز، از گیربکس یا اینورتر استفاده کنید
این رویکرد باعث میشود هم از کمانتخابی و هم از بیشانتخابی موتور جلوگیری شود.
خطای رایجِ بزرگگرفتن موتور
این تصور که «هرچه موتور قویتر باشد، بهتر است» همیشه درست نیست.
یک موتور بیشازحد بزرگ، در بار جزئی با راندمان پایینتر و ضریب توان ضعیفتر کار میکند.
از طرف دیگر، ممکن است یک موتور بزرگ اما پرسرعت، گشتاوری کمتر از یک موتور کوچکتر اما کمسرعت تولید کند.
بنابراین، راهحل درست همیشه افزایش توان نیست؛ بلکه انتخاب صحیح بر اساس سرعت و گشتاور واقعی کاربرد است.
راندمان و گشتاور چه ارتباطی با هم دارند؟
راندمان موتور معمولاً در حوالی بار نامی به بیشترین مقدار خود میرسد.
وقتی موتور در گشتاور بسیار پایین یا بسیار بالا کار کند، راندمان افت میکند.
بنابراین، اگر موتور بهگونهای انتخاب شود که گشتاور نامی آن به نیاز واقعی بار نزدیک باشد، هم راندمان بهتر خواهد بود و هم ضریب توان وضعیت مطلوبتری خواهد داشت.
موتورهای راندمان بالا و رفتار گشتاوری
موتورهای با کلاس راندمان IE3، IE4 و IE5 معمولا با لغزش کمتر کار میکنند.
این موضوع باعث میشود در زیر بار، سرعت واقعی آنها به سرعت نامی نزدیکتر باشد و رفتار گشتاور پایدارتری داشته باشند.
در نتیجه، این موتورها میتوانند با همان توان، انرژی کمتری مصرف کنند و بهرهوری بالاتری ارائه دهند.
ضریب توان و گشتاور
تولید گشتاور با میدان مغناطیسی مرتبط است و این موضوع مستقیما بر ضریب توان (cosφ) اثر میگذارد.
در بارهای سبک، چون جریان مغناطیسکننده تقریباً ثابت میماند اما جریان مؤثر کاهش مییابد، ضریب توان افت میکند.
به همین دلیل، موتوری که در نقطه گشتاوری مناسب خود کار میکند، معمولا هم راندمان بهتری دارد و هم ضریب توان بالاتری.
سرعت، نویز و لرزش
سرعت موتور نقش مستقیمی در صدا و لرزش دارد.
موتورهای پرسرعت، بهویژه مدلهای ۲ قطب، معمولاً به دلیل نویز آیرودینامیکی و عملکرد فن، صدای بیشتری تولید میکنند.
در بسیاری از کاربردها، انتخاب یک موتور کمسرعتتر میتواند راهکاری مؤثر برای کاهش صدا و افزایش آرامش عملکرد باشد.
نگاه جامع در کاربردهای صنعتی
در واحدهای صنعتی، هر ماشین پروفایل متفاوتی از توان، گشتاور و سرعت نیاز دارد.
برای مثال:
- پمپها و فنها: بارهای گشتاور متغیر
- نوار نقاله و آسانسور: بارهای گشتاور ثابت
- کمپرسورها: بارهای با گشتاور راهاندازی بالا
درک درست این تفاوتها، هم بر بهرهوری انرژی اثر میگذارد و هم بر قابلیت اطمینان سیستم.
اسلیپ و سرعت واقعی موتور
در موتور القایی، روتور هرگز کاملاً به میدان مغناطیسی دوار نمیرسد. این اختلاف سرعت را اسلیپ یا لغزش مینامند.
بدون اسلیپ، جریانی در روتور القا نمیشود و در نتیجه گشتاوری هم تولید نخواهد شد.
به همین دلیل، سرعت واقعی موتور همیشه کمی کمتر از سرعت سنکرون است.
با افزایش بار، اسلیپ نیز بیشتر میشود و سرعت واقعی کمی افت میکند.
در بار نامی، اسلیپ معمولاً بین ۱ تا ۵ درصد است.
خواندن منحنی گشتاور-سرعت
یکی از مهمترین ابزارها برای تحلیل رفتار موتور، منحنی گشتاور-سرعت است.
این منحنی از گشتاور راهاندازی شروع میشود، در ادامه تا گشتاور بیشینه بالا میرود و سپس به سمت نقطه کار نامی کاهش مییابد.
اگر منحنی بار و منحنی موتور را روی یک نمودار رسم کنیم، نقطه تقاطع این دو منحنی، نقطه کار پایدار خواهد بود.
در واقع، انتخاب درست موتور یعنی هماهنگ کردن این دو منحنی با یکدیگر.
اثر اینرسی در راهاندازی
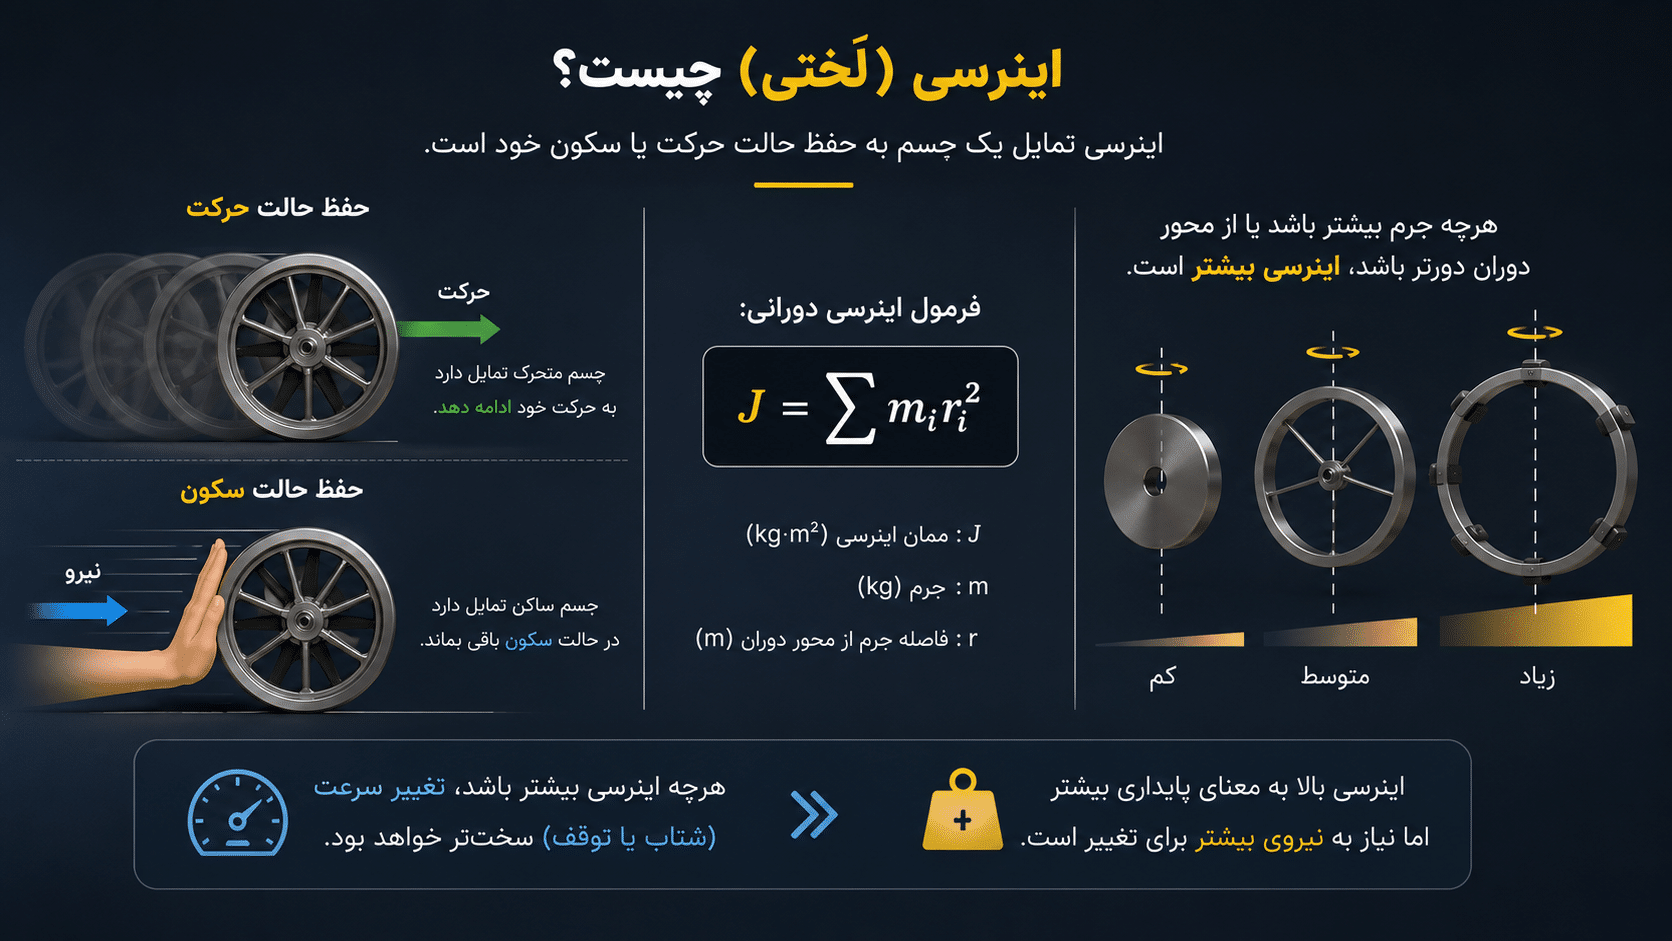
تنها گشتاور نیست که رفتار استارت را تعیین میکند؛ اینرسی بار هم نقش مهمی دارد.
بارهایی که فلایویل بزرگ یا جرم دورانی زیاد دارند، برای رسیدن به سرعت نامی، مدتزمان بیشتری زیر جریان راهاندازی میمانند.
در چنین شرایطی، موتور باید از نظر تحمل حرارتی و زمان استارت نیز بهدرستی انتخاب شود.
تبدیل واحدها و نکات کاربردی
در صنعت، توان گاهی با واحد اسب بخار (HP) نیز بیان میشود.
هر 1 kW تقریباً برابر است با:
1.34 HP 1.34\ HP
برای محاسبات درست، بهتر است:
- گشتاور را همیشه با Nm
- سرعت را با rpm
- توان را با kW
در نظر بگیرید.
یک روش سریع و کاربردی برای تخمین گشتاور نامی موتور این است:
T=9550×Pn T=\frac{9550\times P}{n}
این رابطه هنگام بررسی پلاک موتور یا تطبیق موتور با نوع کاربرد، بسیار مفید است.
در صنعت آسانسور، بزرگترین اشتباهی که ممکن است رخ دهد، انتخاب موتور صرفا بر اساس «عدد کیلووات» (kW) است. بسیاری فکر میکنند اگر موتور ۷.۳ کیلووات است، پس حتما برای ظرفیت خاصی مناسب است. اما تجربه فنی ما در آسانسور ۱۱۰ نشان داده که توان موتور تنها نیمی از داستان است. نیمه مهمتر، گشتاور (Torque) است.
در ادامه این مفهوم پیچیده مهندسی را به زبان ساده برای مدیران ساختمان و نصابان حرفهای باز میکنیم تا بدانید چرا موتورهای گیرلس هوبر و جنتل رایز، انتخابی متفاوت هستند.
۱. آسانسور: یک بارِ گشتاور ثابت (Constant Torque)
آسانسور با تجهیزاتی مثل فن یا پمپ فرق دارد. آسانسور یک «بارِ گشتاور ثابت» است؛ یعنی موتور باید در لحظه استارت، زمانی که کابین سنگین است، تمام قدرت خود را برای غلبه بر اینرسی سکون به کار بگیرد.
اگر موتور گشتاور (Nm) کافی نداشته باشد، حتی اگر توان (kW) بالایی داشته باشد، در لحظه استارت دچار لرزش میشود، زود داغ میکند و استهلاک قطعاتش چند برابر میشود. به همین دلیل است که ما در آسانسور ۱۱۰، همیشه قبل از پیشنهاد موتور، نمودار گشتاور را بررسی میکنیم.
۲. هوبر (Huber): قدرتِ ایتالیایی با گشتاورِ هوشمند
وقتی از موتورهای گیرلس هوبر صحبت میکنیم، از تکنولوژی شرکت لافرت ایتالیا میگوییم.
مزیت اصلی موتورهای هوبر در طراحی «قطبهای مغناطیسی» آنهاست. برخلاف موتورهای متفرقه که سعی میکنند با بالا بردن دور موتور، توان تولید کنند، موتور هوبر با تعداد قطب بالاتر طراحی شده تا در دور پایین، گشتاورِ بسیار بالایی تولید کند. نتیجه؟ حرکتِ آسانسور هوبر، نرمترین و بیصداترین تجربهای است که مسافران ساختمان شما خواهند داشت. این دقیقاً همان «گشتاور ثابت» است که در طول مسیر حرکت، بدون هیچ افتِ توان، کابین را جابهجا میکند.
۳. جنتل رایز (Gentle Rise): عملکردِ پایدار در هر شرایط
موتورهای گیرلس جنتل رایز انتخابی هوشمندانه برای پروژههایی هستند که به دنبال توازن بین کیفیت و قیمتاند.
این موتورها با در نظر گرفتن نوسانات برق و بارهای نامتعارف طراحی شدهاند. گشتاور راهاندازی بالای جنتل رایز باعث میشود که در ساختمانهای پرترافیک، موتور تحت فشار کمتری باشد. اگر به دنبال موتوری هستید که در درازمدت «آچارفرانسه» باشد و گشتاور خود را تحت فشارِ کاری حفظ کند، جنتل رایز یک انتخاب مهندسیشده است.
۴. جمعبندی: هوبر یا جنتل رایز؟
انتخاب بین این دو موتور، بستگی به طراحی مکانیکال پروژه شما دارد:
- اگر به دنبال اوجِ کیفیت و تکنولوژی ایتالیایی هستید: موتورهای گیرلس هوبر با گشتاورِ پایدار و بینظیرشان، بهترین انتخاب هستند.
- اگر به دنبال عملکرد مطمئن و پایدار برای پروژههای اقتصادیتر هستید: موتورهای گیرلس جنتل رایز بهترین خروجی را به شما میدهند.
مشاوره تخصصی آسانسور ۱۱۰
ما در آسانسور ۱۱۰، فقط موتور نمیفروشیم؛ ما موتور مناسبِ پروژه شما را انتخاب میکنیم. قبل از خرید، با کارشناسان فنی ما تماس بگیرید تا با محاسبه دقیقِ گشتاور و سرعت، خیالتان از بابت عملکرد طولانیمدت آسانسور راحت شود.